Discreto para mayor seguridad¿Cómo funciona el asistente de punto ciego?
07/02/2026, 07:23 Reloj
Escuche el articulo(05:25 minutos)


Cambiar de carril en la autopista conlleva cierto riesgo, ya que las personas que quieren cambiar tienden a pasar por alto los vehículos en el nuevo carril. Un pequeño ayudante desactivó definitivamente este clásico incidente.
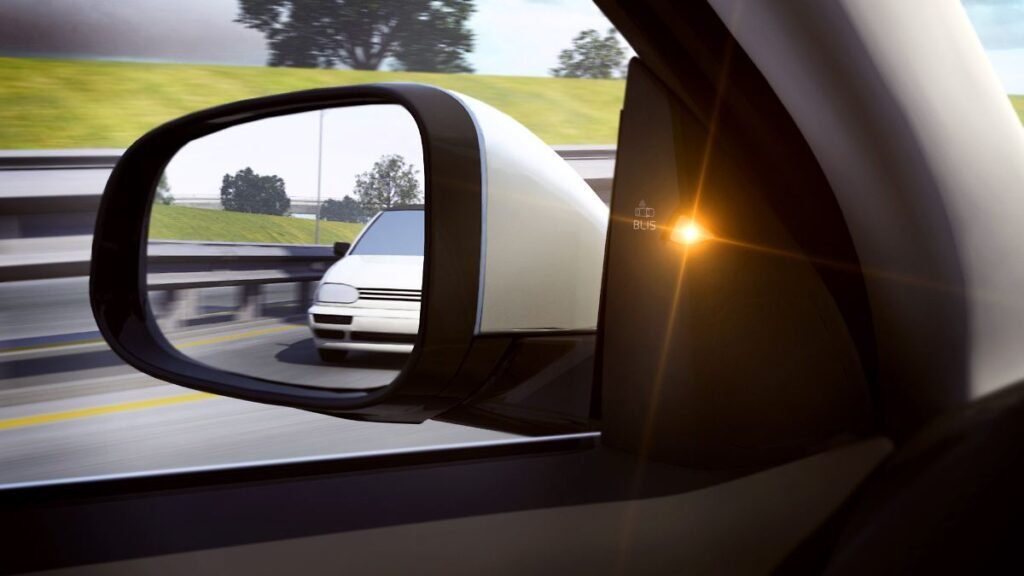
El asistente de ángulo muerto es uno de esos sistemas de asistencia a la conducción que funcionan de forma discreta pero contribuyen claramente a la seguridad vial. Su misión está claramente definida: avisa de vehículos que se encuentran en diagonal detrás de su vehículo y que no pueden verse de forma fiable ni por el retrovisor interior ni por el exterior. Esta zona se denomina “punto ciego”: una sombra visual determinada geométricamente que no desaparece por completo ni siquiera con espejos óptimamente ajustados.
El punto ciego se vuelve especialmente crítico al cambiar de carril. Los estudios muestran que las colisiones laterales a menudo se deben a errores de juicio: el conductor, dispuesto a cambiar, mira por el espejo y mira por encima del hombro, pero aún así no ve un vehículo que se acerca rápidamente. Precisamente aquí entra en juego el asistente de ángulo muerto, un nivel adicional de percepción basado en sensores para avisar de un vehículo que se aproxima o para contrarrestar los cambios de carril con intervenciones activas en la dirección.
El desarrollo de sistemas correspondientes comenzó en los años 90, cuando los sensores de radar se volvieron lo suficientemente compactos y económicos para su uso en serie. Volvo es considerado uno de los pioneros. En 2003, los suecos introdujeron su “Sistema de información de punto ciego” (BLIS) listo para producción en su entonces buque insignia XC90. Poco después le siguieron otros fabricantes, incluido Mercedes-Benz, que industrializó aún más el principio.
Datos de radar traducidos en decisiones de alerta
Los avances en la tecnología informática automotriz han sido al menos tan importantes como el hardware de sensores de bajo costo: dispositivos de control más potentes y procesadores de señales especializados han hecho posible filtrar datos de radar con alta resolución temporal, verificar su plausibilidad y traducirlos en decisiones de advertencia sólidas.
Desde la perspectiva actual, los primeros sistemas eran técnicamente sencillos pero eficaces. Normalmente se utilizaban dos sensores de radar en el parachoques trasero, que controlaban el espacio al lado y en diagonal detrás del vehículo. Si el sistema detectaba un objeto en un pasillo peligroso definido, advertía al conductor mediante una pantalla en el retrovisor exterior. Normalmente lo advierte un símbolo de luz amarilla o roja. En algunos casos, el aviso visual iba acompañado también de un aviso acústico.
El radar demostró ser especialmente adecuado desde el principio, ya que funciona independientemente de las condiciones de iluminación y registra de forma fiable tanto distancias como velocidades relativas. Los algoritmos evalúan no sólo la simple presencia de un objeto, sino también su dinámica de aproximación. Un vehículo que adelanta lentamente se clasifica de manera diferente que uno que se acerca a una velocidad significativamente mayor.
Con el tiempo se han ido añadiendo sistemas basados en cámaras, principalmente en forma de cámaras frontales y panorámicas para otras funciones de asistencia. Muchos asistentes de ángulo muerto modernos se basan ahora en la fusión de sensores: el radar proporciona datos fiables sobre la distancia y la velocidad, mientras que las cámaras instaladas en paralelo permiten clasificar, por ejemplo, distinguir entre coches, motocicletas o bicicletas. Sobre esta base técnica, la arquitectura de seguridad de algunos vehículos se ha ampliado ahora con una función anti-puertas, que reconoce a los usuarios de la vía que se aproximan, en particular a los ciclistas, y les avisa acústica o visualmente cuando se abre una puerta.
La funcionalidad ha cambiado.
Paralelamente al desarrollo de la tecnología de sensores, también ha cambiado la gama de funciones. Mientras que los primeros sistemas solo avisaban, hoy en día los asistentes de ángulo muerto suelen intervenir activamente en la conducción del vehículo. Si el sistema detecta un riesgo de colisión cuando el intermitente está activado, puede tomar contramedidas girando o frenando. Por cierto, la línea entre la función de mantenimiento de carril, el asistente de cambio de carril y el asistente de ángulo muerto es cada vez más borrosa.
En las arquitecturas ADAS modernas, los asistentes de punto ciego ya no son un sistema aislado, sino un módulo de software dentro de una red funcional completa. Los datos de los sensores de esta subfunción fluyen hacia las computadoras centrales que también controlan el control de crucero adaptativo, la prevención de colisiones y funciones de conducción automatizada más amplias.
¿Tiene futuro el asistente de punto ciego?
Si consideramos las funciones de conducción automatizada más allá del nivel 2+, surge la pregunta de si el asistente de ángulo muerto tiene futuro como función independiente. La respuesta es: probablemente no, al menos no como una característica claramente definida. En vehículos altamente automatizados, el sistema de monitoreo de 360 grados, equipado con diferentes tipos de sensores, monitorea constantemente todo el entorno del vehículo. El “punto ciego” existe sólo desde el punto de vista humano.
Sin embargo, la idea básica sigue siendo relevante. Mientras las personas controlen o supervisen, necesitarán información específica y comprensible sobre situaciones que no pueden comprender de forma fiable. Por lo tanto, se mantendrá la función de los asistentes de ángulo muerto, pero pasará de ser un sistema individual claramente delimitado a un componente invisible de las arquitecturas de seguridad automatizadas y en el futuro prácticamente desaparecerá en el anonimato.
About The Author


